
 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 日本語
 한국어
疑難排解
首先,請查看 Webots 主控台。大部分的問題都會在那裡顯示錯誤訊息。
No module named 'cv2'
Section titled “No module named 'cv2'”Webots 使用的 Python 中沒有安裝 OpenCV。請在那個 Python 中安裝所需的函式庫。如果你安裝了好幾個 Python,下方的 Python command 設定會告訴你 Webots 使用的是哪一個。
WARNING: Python was not found
Section titled “WARNING: Python was not found”Webots 不知道 Python 在哪裡。
-
找出 Python 的位置。在 macOS 和 Linux 上,請在終端機中執行
which python3。在 Windows 上,請確認在新的命令提示字元中輸入python能開啟 Python。如果不行,請重新安裝 Python,並勾選將它加入 PATH 的選項。 -
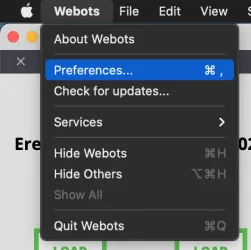
開啟 Webots 偏好設定:在 macOS 上是 Webots > Preferences,在 Windows 和 Linux 上是 Tools > Preferences。
-
在 Python command 欄位中設定路徑。在 Windows 上,通常輸入
python就夠了。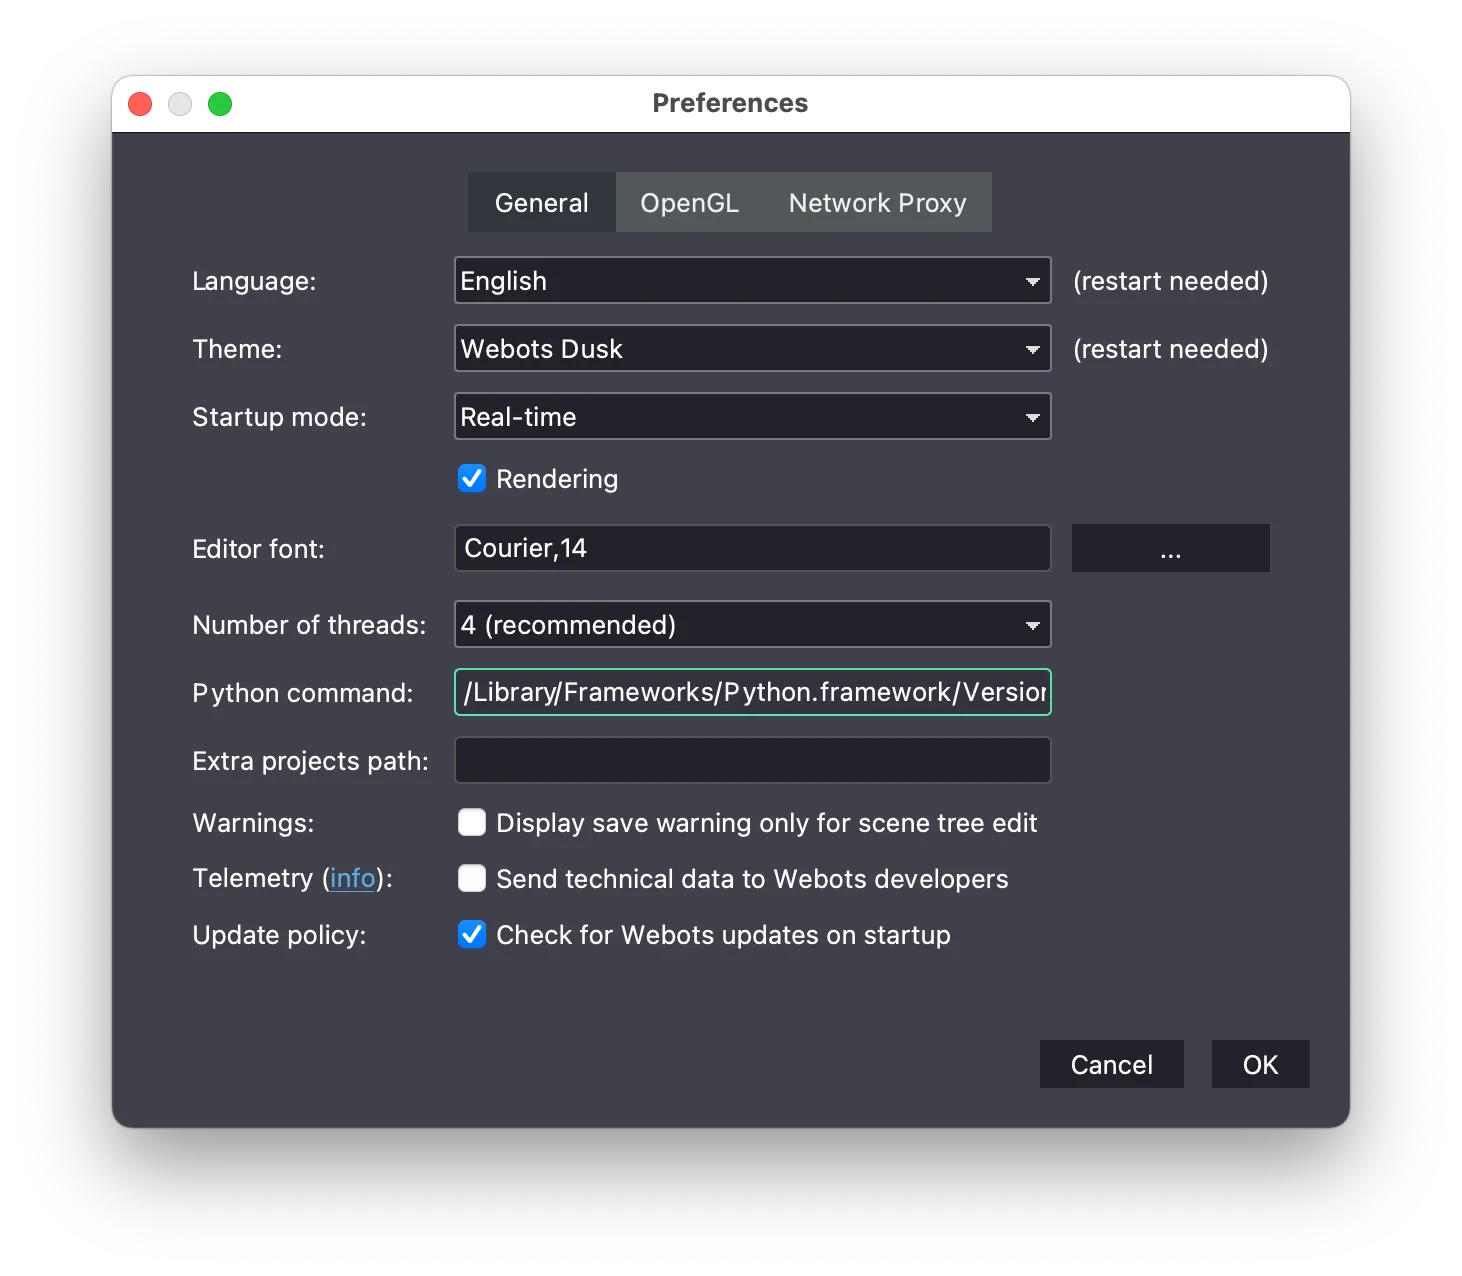
比賽計時器沒有出現
Section titled “比賽計時器沒有出現”第一次啟動時,Erebus 會安裝函式庫,可能需要幾分鐘。如果一直沒有完成,請查看主控台是否有錯誤。如果自動安裝無法運作,請自行安裝所需的函式庫。
執行 Erebus
Section titled “執行 Erebus”控制視窗沒有出現
Section titled “控制視窗沒有出現”控制視窗是由 Webots 開啟的網頁。
- 如果被你的瀏覽器封鎖了,請在世界開啟時開啟控制視窗。
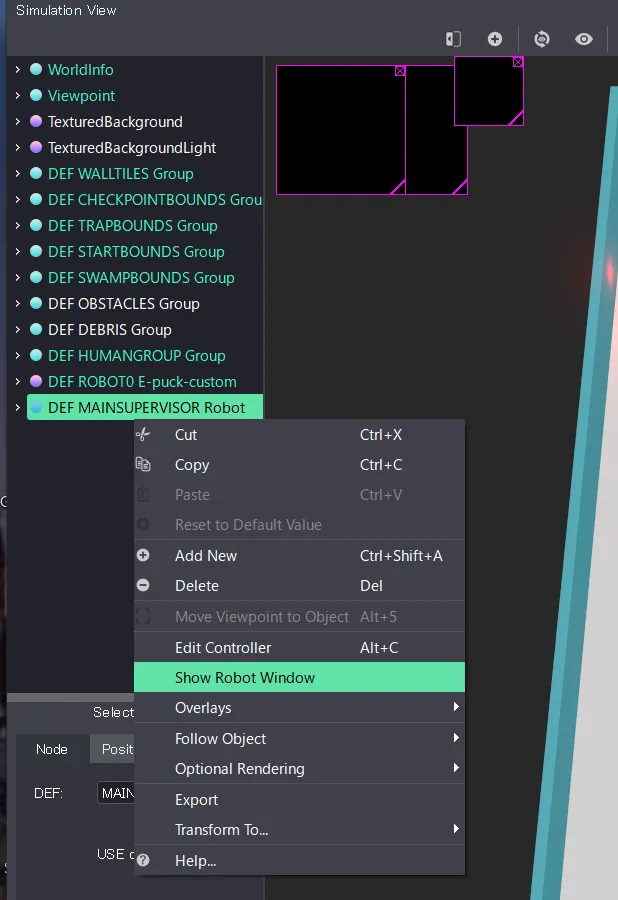
- 否則,請用 Tools > Scene Tree 確認已顯示 Scene Tree(場景樹)。
- 在 Scene Tree 中找到 DEF MAINSUPERVISOR Robot,按右鍵並選擇 Show Robot Window。
Webots 畫面一片空白或全黑
Section titled “Webots 畫面一片空白或全黑”請在開啟世界之前,把下載的檔案複製並解壓縮到另一個資料夾。
模擬執行得太慢
Section titled “模擬執行得太慢”這很可能是因為你的電腦效能不足。降低圖形品質可能會有幫助:
- 開啟 Webots 偏好設定。
- 開啟 OpenGL 分頁。
- 更改設定。
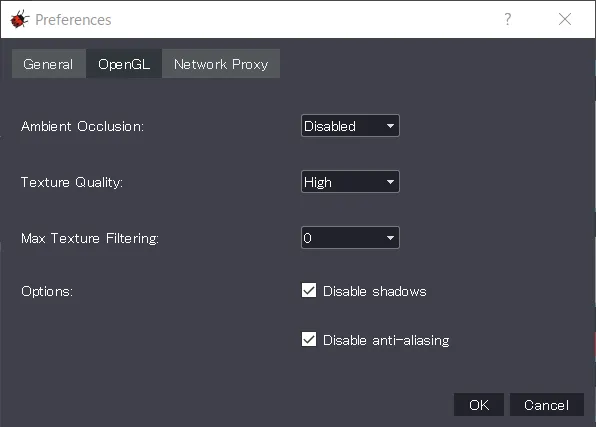
這些設定會改變攝影機看到的畫面,而比賽會使用它自己的設定,所以也請用那些設定檢查你的程式。
PROTO parameter 'camera_width' has no matching IS field
Section titled “PROTO parameter 'camera_width' has no matching IS field”Erebus v26.1 在載入用目前的 Robot Customizer 製作的機器人時,會以紅色顯示這則錯誤。你可以忽略它:機器人可以正常運作,攝影機也是你選擇的解析度。
我的程式說找不到某個裝置
Section titled “我的程式說找不到某個裝置”請參閱下方說明。另外,請確認你在開始比賽之前,已經用右邊的 LOAD 按鈕載入了你的機器人。
Device "..." was not found {#device–was-not-found}
Section titled “Device "..." was not found {#device–was-not-found}”你的程式中的裝置名稱與你的機器人不符。入門機器人的名稱請參閱參考。如果是你自己的機器人,名稱就是你在 Robot Customizer 中設定的名稱。請確認你的機器人已經載入。
回報牆上的標記時沒有任何反應
Section titled “回報牆上的標記時沒有任何反應”在控制視窗的 Settings 分頁中開啟 Enable debugging,然後查看主控台。最常見的原因是機器人沒有停止至少 1 秒,以及座標沒有換算成公分。請參閱通訊。
我的回報都被判定為誤判
Section titled “我的回報都被判定為誤判”機器人必須距離標記最多半個地塊,並且和標記在牆的同一側,而且每個標記只能得分一次。回報假目標也會被視為誤判。
地圖得到 0% 或出現計分錯誤
Section titled “地圖得到 0% 或出現計分錯誤”你的地圖必須包含起始地塊(5),而且只能被評估一次。請參閱提交地圖。
在遠端模式下控制器無法連線
Section titled “在遠端模式下控制器無法連線”請參閱適用於你的作業系統的 Remote Controller 指南。
還是無法解決?
Section titled “還是無法解決?”請在 Discord 伺服器上提問,或提出 issue。請附上你的作業系統、Erebus 和 Webots 的版本,以及主控台中的訊息。
Erebus 是 RoboCupJunior Rescue 的一部分。
新聞、活動與隊伍文件:RCJ Rescue 社群網站
© 2020–2026 Erebus Development Team